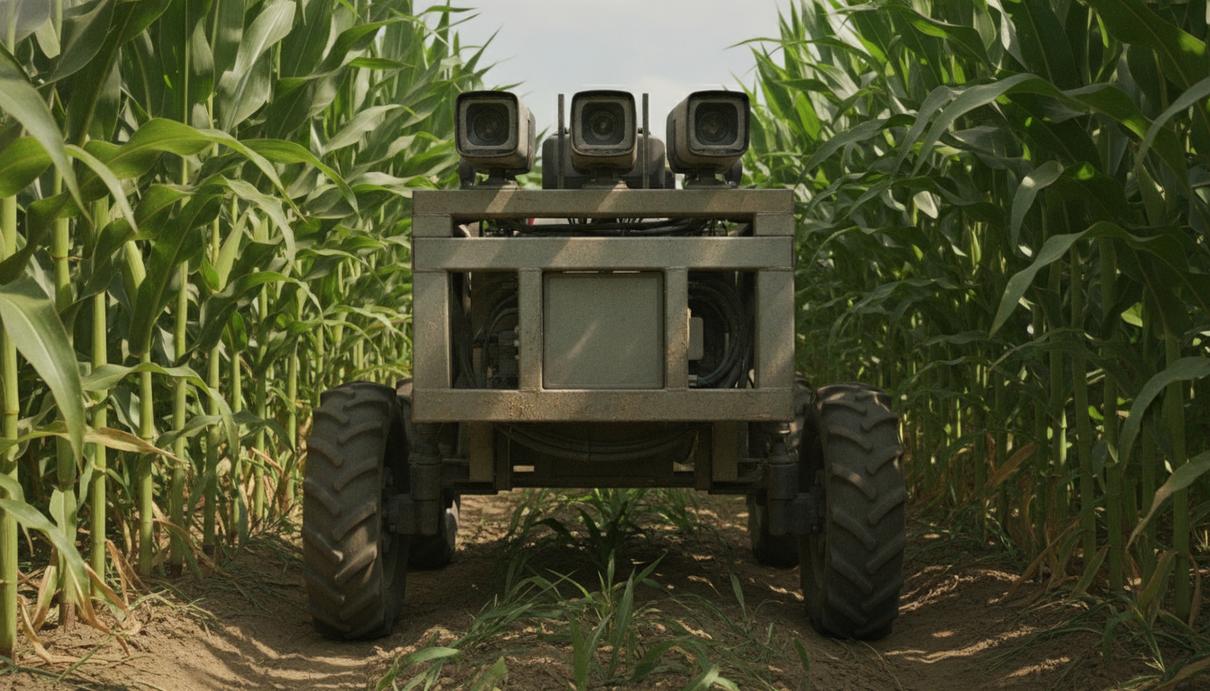
Инженеры разработали автономного полевого робота, который в реальном времени строит высокоточные трёхмерные карты кукурузных посевов. Система с тремя камерами позволяет агрономам быстро и без повреждения растений измерять ключевые параметры – высоту, толщину стебля и общую структуру. Это решает одну из главных проблем современной селекции и может значительно ускорить выведение новых, более урожайных и устойчивых сортов.
Количественная оценка характеристик растений, или фенотипирование, – основа для отбора перспективных гибридов. Однако традиционные ручные замеры трудоёмки и медленны. Существующие технологии имеют свои недостатки: дроны видят только верхушки растений, упуская важную информацию о стеблях, а стационарные сканеры требуют дорогостоящей инфраструктуры. Большинство мобильных роботов до сих пор могли работать только с молодой рассадой, а обработка собранных ими данных занимала десятки часов.
Новая платформа передвигается между рядами кукурузы на высокой раме, сканируя растения сразу с трёх ракурсов: сверху и с двух сторон. Специально разработанное программное обеспечение объединяет данные с трёх камер в единую картину и позволяет роботу ориентироваться в пространстве без GPS, опираясь только на визуальную информацию. Алгоритм эффективно работает даже в сложных условиях – при ярком солнце, в тени густой листвы и среди монотонных рядов почти одинаковых растений, которые обычно сбивают с толку стандартные системы навигации.
Испытания показали, что в условиях, где обычный робот с одной камерой терял ориентацию в 90% случаев, новая система сохраняла стопроцентную работоспособность. Она создаёт 3D-карту участка непосредственно во время движения, в то время как прежним методам на реконструкцию аналогичного объёма данных требовалось более суток. Точность автоматических измерений сопоставима с ручными: погрешность при оценке высоты не превышает 41 мм, а диаметра стебля – около 1 мм. При подсчёте количества растений на тестовых участках система показала точность 94,5%.
Разработчики признают, что у технологии есть ограничения. На больших расстояниях роботу со временем потребуется поддержка GPS для коррекции маршрута, а его алгоритм пока не отличает кукурузу от крупных сорняков. В будущем планируется интегрировать в систему нейросетевые модели для более точного распознавания объектов. Тем не менее технология уже сейчас позволяет за один проход по полю собрать полный объём данных, на который у селекционеров раньше уходили недели ручного труда. Это открывает возможность быстрее выводить сорта, устойчивые к полеганию – излому стебля, который приводит к значительным потерям урожая.