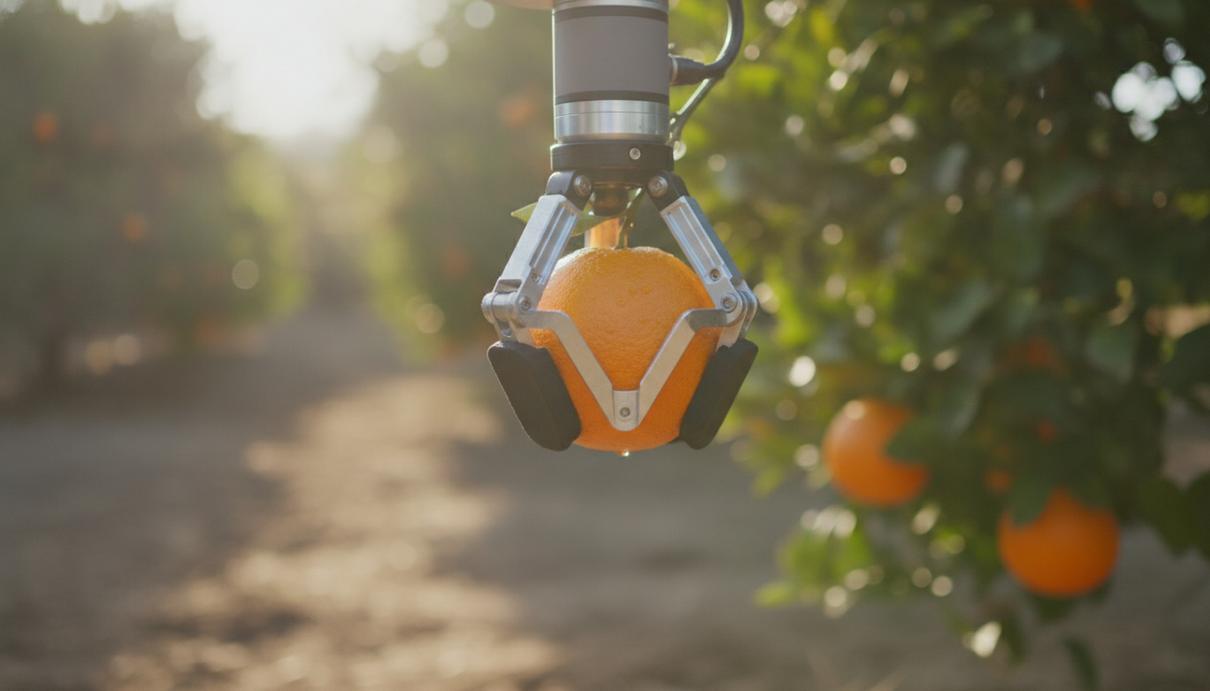
Исследователи из Университета штата Калифорния во Фресно испытали в апельсиновом саду робота-сборщика, способного аккуратно срезать плоды для продажи на свежем рынке. Новая система использует простой механический захват, который позволяет добиться короткого и ровного среза стебля – это ключевое требование для столовых сортов цитрусовых.
При поставках в магазины стебель на плоде не должен быть слишком длинным, чтобы не повредить соседние фрукты при транспортировке, но и не слишком коротким, чтобы не задеть кожуру. Из-за этих требований большинство существующих роботов-сборщиков могут работать только с цитрусовыми, которые идут на переработку в сок. Новая разработка предлагает решение этой проблемы.
Вместо сложного и тяжёлого механизма позиционирования, который подводит лезвия к стеблю, инженеры использовали пассивную систему, которая подводит стебель к лезвиям. После того как манипулятор захватывает апельсин, он выполняет серию коротких вращательных движений. Благодаря этому стебель сам соскальзывает в V-образную направляющую и точно ложится под секатор. Такая конструкция позволила уменьшить вес захвата втрое – с 1,5 до 0,5 кг – и сократить число приводов с четырёх до двух.
В ходе полевых испытаний на 100 апельсинах сорта «Навел» робот успешно собрал все плоды, не повредив ни один из них. У 92% собранных апельсинов остаточная длина стебля не превысила 10 мм, что соответствует отраслевым стандартам. Половина урожая (52%) отвечала более строгим требованиям – менее 2 мм. Средняя длина стебля составила 3,1 мм.
Роботизированная платформа состоит из мобильного шасси, шестиосевого манипулятора и камеры, а для распознавания плодов и стеблей используется нейросеть YOLOv8. Весь цикл сбора одного апельсина занимал в среднем 55 секунд, однако манипулятор работал на 20% от своей максимальной скорости в целях безопасности. Основное время – около 31 секунды – уходило на перемещение руки к ящику и обратно. Сам процесс захвата и срезания занимал чуть более 9 секунд.
Исследователи отмечают, что более длинные стебли оставались на плодах, которые росли под неудобным углом или были частично перекрыты ветками. В идеальных условиях средняя длина стебля составляла всего 1,01 мм. Это говорит о том, что точность среза можно повысить за счёт улучшения алгоритмов движения манипулятора, а не усложнения самого захвата. Текущая версия робота является прототипом и пока не может заменить ручной труд, но демонстрирует перспективность упрощённого подхода к автоматизации сбора.